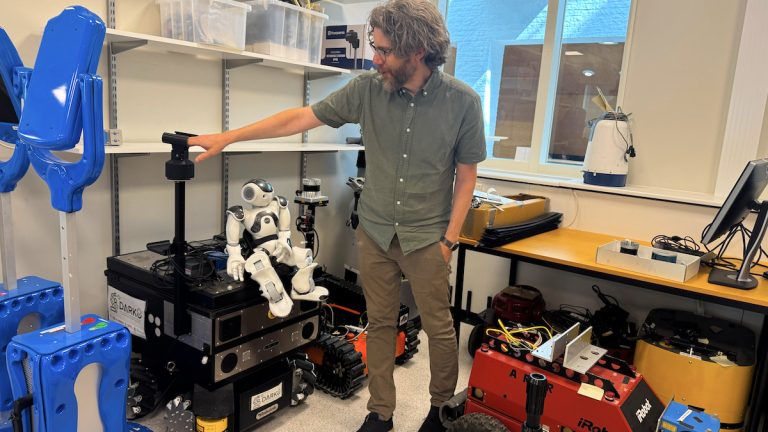
Människor och robotar kommer att arbeta sida vid sida i många av framtidens lager. Det tror Martin Magnusson, professor i datavetenskap vid Örebro universitet.
För att helautomatisera ett lager krävs ofta att man bygger ett helt nytt lager för att skapa rätt förutsättningar. Att automatisera ett befintligt lager är betydligt svårare – särskilt om människan fortfarande ska arbeta i lagret i samspel med roboten.
— Människan är mer oförutsägbar än en robot. Därför behöver roboten lära sig att förutse och förstå människornas rörelser upp till en minut framåt i tiden, säger Martin Magnusson, som har lett ett europeiskt forskningsprojekt för att utveckla teknik som effektiviserar lagerarbetet när allt inte är automatiserat.
I projektet har forskarna bland annat tagit fram en metod där man med hjälp av en vanlig mobilkamera enkelt kan skapa realistiska 3D-kartor av robotens omgivning. Det gör att robotens arbete kan planeras mer effektivt och att robotarna kan planera sin rutt utifrån hur de tror att människorna kommer att röra sig och på så sätt undvika att vara i vägen.
— Målet har varit att utveckla robotar som kan fungera som medarbetare för att göra arbetet i lagret mer effektivt.
”Människolik” robotfigur
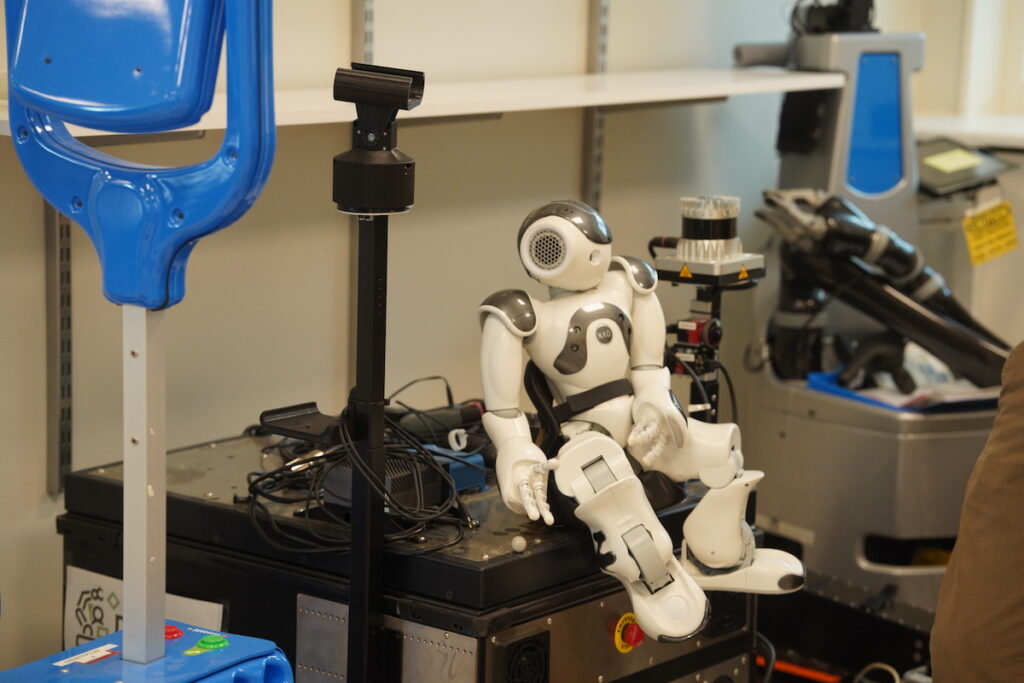
I de forskningsprojekt inom lagerrobotik som universitetet har drivit har forskarna bland annat använt befintliga gaffeltruckar utrustade med laserscanners och andra sensorer för navigering och detektion. De har också arbetat med att lägga till en ”människolik” liten robotfigur som använts för att testa hur självkörande truckar kan kommunicera med människorna.
— Vi har tidigare kunnat kommunicera med ljud- och ljussignaler. Men med den lilla robotfiguren kan vi få till mer människoliknande kommunikation med gester och huvudrörelser, säger Martin Magnusson.
Forskning visar att ljussignaler fungerar bra när en robot bara behöver varna eller signalera fel, men att mer människolika uttryck gör det lättare att förstå robotens intentioner i komplexa situationer.
Robot kastar föremål
I projektet har forskarna samarbetat med Bosch Siemens reservdelslager där man på försök utvecklat en robotarm som i rörelse kan greppa de små föremålen. Istället för att åka fram till rätt låda där den ska placera föremålet har man nu istället testat att låta roboten kasta föremålet till rätt plats.
— Att förflytta roboten som väger mer än 100 kilo är energikrävande. Genom att kasta föremålet kan vi minimera robotens förflyttningar och göra arbetet mer effektivt, säger Martin Magnusson.
Just greppandet är en stor utmaning för robotar – i synnerhet om det som på ett lager ofta krävs att den ska hantera föremål i olika storlekar, former och vikter.
— Det är något som vi fortfarande jobbar på att få tillförlitligt. I dagsläget är inte roboten lika snabb som människan när det gäller att plocka saker, säger Martin Magnusson.
Fortsatt forskning
Projektet pågick under fyra år och genomfördes tillsammans med universitet och industripartners från fem europeiska länder. Det gemensamma EU-projektet är nu färdigställt men forskning inom samma riktningar fortsätter. Bland annat pågår forskning för att undersöka hur dagens algoritmer för att samordna stora robotflottor, som ofta bygger på relativt enkla scenarier där alla robotar rör sig i ett rutnät, kan utvecklas för verkliga AGV-installationer där transportnätet är mer komplext.
— Vi har kommit så pass långt att vi vet att tekniken fungerar. Nu handlar det mer om att få någon tillverkare att ta till sig tekniken och göra den tillgänglig för marknaden, säger Martin Magnusson.